

中国工业合作协会
上海市工业经济联合会
上海市经济团体联合会
工信装备工程研究院(北京)有限公司
中国工业合作协会绿色工业节能分会
高登会展集团
上海贝瑞克展览有限公司
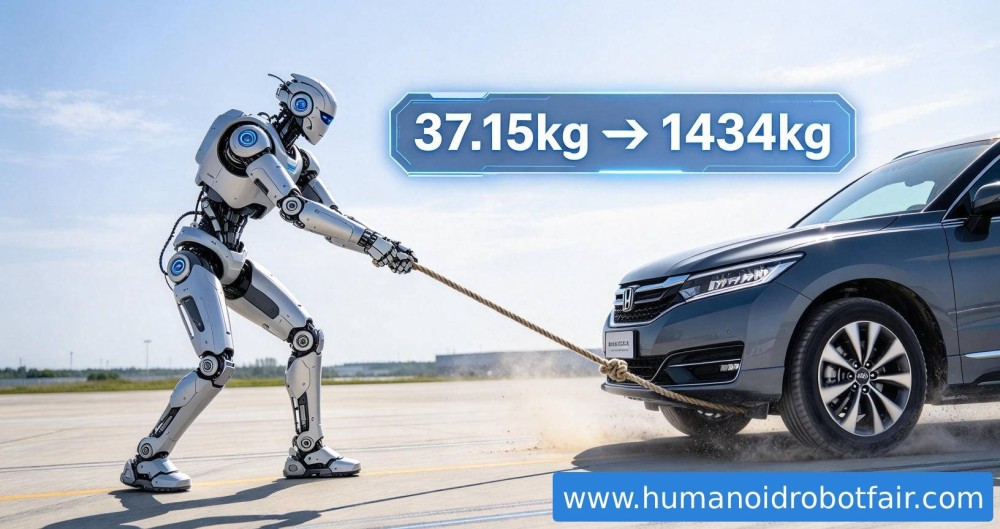
当一台自重仅 37.15 公斤的人形机器人,稳稳拉动一辆 1434 公斤的汽车、双足行进了近 10 米——这已经不是实验室里的花式炫技,而是把"强交互力学"这一硬指标立在了公众面前。这一幕发生在 2026 年 10 月的北京亦庄;而把这类前沿能力集中检阅、让产业链上下游同台对话的舞台,正是定于 2026年12月9-11日 在 上海国家会展中心(SNIEC) 举办的 HRIE 2026上海国际人形机器人与机器人全产业链展览会。本届展会聚焦人形机器人全产业链,从核心零部件到具身智能,而贯穿其中的一条暗线,正是"控制"。
据央广网 2026 年 10 月 9 日报道,星源智与智源研究院联合研发的 Thor 全身控制模型赋能人形机器人,在北京亦庄创下"人形机器人拉动最重的汽车(40kg 以下)"吉尼斯世界纪录:机器人以 37.15kg 自重拉动 1434kg 汽车,持续双足行进 9.92 米,牵引重量约为自身的 38.6 倍。
数字很直观,但真正值得玩味的不是倍数,而是任务性质。过去几年,我们见过太多人形机器人跑酷、翻滚、后空翻的视频——它们很炫,却大多发生在"自由空间"里:脚踩实地、周围没有需要对抗的外力,机器人本质上只在和重力、惯性打交道。
拉车不同。这是典型的"强交互":机器人在向外施力的同时,必须承受车辆传来的反向作用力。它要一边用上肢牵引、躯干传力、下肢支撑推进,一边在持续负载下维持平衡、完成重心转移,脚步不能乱、关节不能塌。如果说跑跳考验的是"把动作做出来",那么拉车考验的是"把任务做完"——前者是运动学问题,后者是动力学与控制的综合问题。
支撑这场"拉车"的,是全身控制(Whole-Body Control,WBC)技术。
简单说,传统做法是把机器人拆成几块分别管:腿管走路、手管抓握、躯干管姿态,各算各的。WBC 反其道而行——它把平衡、发力、接触力分配、关节力矩限制统一放进一个优化框架里,作为一个整体实时求解:在"别摔倒、别超力矩、别脱接触"的一堆约束下,找到最能完成当前任务的全身动作。
难点就藏在"接触"二字里。自由空间中,机器人只受自身重力,运动是"自说自话";一旦身体某处与外界接触(手拉住车绳、脚踩住地面),外部动力学就耦合进来——你施加的每一分力,都会通过接触点反作用回全身,改变重心、扰动平衡。接触即约束,约束即耦合,这正是 WBC 比单纯行走、跑跳更棘手的地方。
拉车只是起点。人形机器人真正的价值场景,普遍带着"强交互"基因:推门、拖拽物料、搬运重物、与人类协同抬举一箱货。这些任务的共同特征是——外界会"反抗"。
据行业观察,这类接触丰富操作(contact-rich manipulation)的核心挑战在于:机器人每时每刻都在和不确定性打交道。地面摩擦系数变了、被拉物体重心偏了、协作者手上突然加了力,系统就会瞬间失衡。控制算法必须实时感知这些反作用力,并毫秒级地重新分配各关节的力矩和地面反力,把重心拉回支撑域内。做不到这一点,机器人要么使不上劲,要么被反作用力"带倒"。
这也是为什么力觉如此关键:没有高带宽的力矩/六维力反馈,控制系统就成了"闭着眼睛发力"——根本无从知道自己正在和外界发生怎样的力学交互。
把视野拉回产业链,会发现"控制"恰恰是把一堆硬件和一堆智能串起来的那一层。
它向上依赖"软件与智能":Sim-to-Real(仿真到现实)迁移,让机器人在虚拟世界里先把各种力交互策略试错千万遍;世界模型则去预测"我这一拉,车会怎么动、重心会怎么偏"。它向下啃"硬件硬骨头":高扭矩密度执行器决定你能发出多大劲,关节力矩传感器和六维力觉决定你能感知多细,灵巧手则把精细力控延伸到指尖。可以毫不夸张地说,没有好的控制层,再强的执行器也只是"有劲使不出",再聪明的大模型也只是"想做做不到"。
国际参照同样指向这一结论。Boston Dynamics 的 Atlas 以跑酷、翻滚展示全身动态能力;丰田、Figure 等在工厂场景中对"稳定力控"提出刚性需求——拧螺丝要控力矩、搬零件要控重心;而学界近年来对接触丰富操作的高度重视,也在反复印证:人形机器人落地的瓶颈,正在从"会不会动"转向"能不能和环境稳健地交互"。
当然,纪录归纪录,现实有现实的边界。行业观察普遍认为,当前多数量产机型仍以移动配送、轻交互展示为主,强负载下的全身力控,仍属于前沿验证阶段。吉尼斯纪录的价值,不在于"一辆车"本身,而在于它把"极限负载下的全身稳定"这一能力标尺立了起来,给产业定下了一个可参照的基准线。
把眼光放到 2026 年 10 月,行业热度仍在抬升:据公开报道,IDC 数据显示上半年人形机器人出货保持增长,国庆期间多地已有机器人上岗承担导引、巡检等任务。但无论叙事如何热闹,主线始终绕不开一个词——控制。移动靠控制,力控靠控制,从"演示"到"干活"的那一跃,更靠控制。
回到开头那台拉车的机器人。它最动人的地方,不是 38.6 倍的倍数,而是证明了"把任务做完"这条路,正在被工程化地走通。而要把这种能力从纪录变成产品、从样机变成产业链,需要的恰恰是上下游在同一时空里把问题摊开聊。
这正是 HRIE 2026上海国际人形机器人与机器人全产业链展览会 的意义所在。2026年12月9-11日,在上海国家会展中心(SNIEC),从核心零部件、灵巧手、仿真训练到具身智能,整条产业链将同台亮相。无论你来自硬件、算法还是应用侧,都会发现绕不开同一个底座——控制。它不喧哗,却决定了一台人形机器人究竟是"看起来会动",还是"真的能干"。